モーションコントローラ
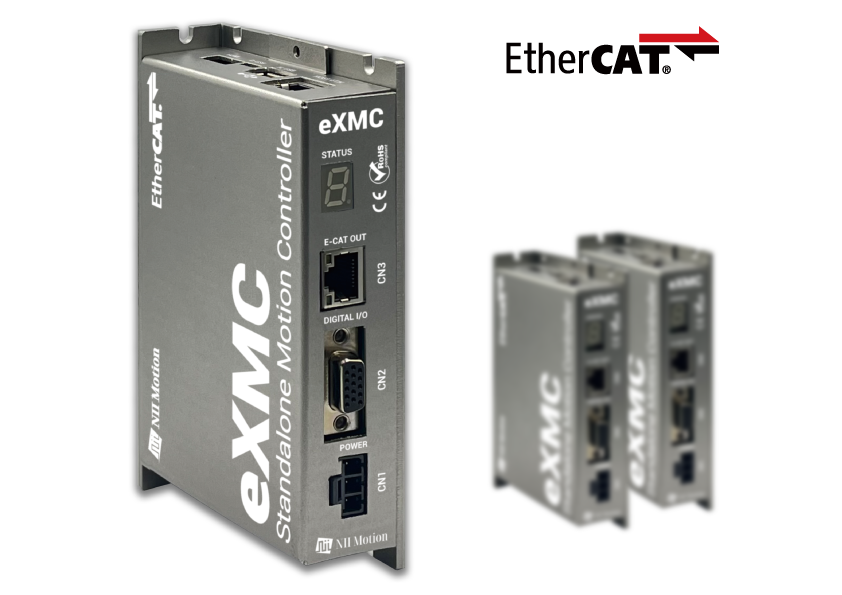
eXMC スタンドアロン
スタンドアロンで、最大64軸。
スタンドアロン型 EtherCAT モーションコントローラ
KEY SPECS
64軸最大制御軸数(64ノード)
4kHzサーボ更新(8軸時)
1µs未満EtherCAT ジッタ
1.5GHzQuad-core Cortex-A72
100M EtherCATによる高性能なモーション制御・I/O制御を実現する、スタンドアロン型のモーションコントローラです。
64の座標軸で最大64ノードをサポートし、幅広いEtherCATスレーブ機器に対応。C/C++用のモーション制御ライブラリを提供します。
FEATURES
特長
- 0164の座標軸で最大64ノードをサポート
- 02100M EtherCATによる高性能なモーション制御・I/O制御を実現
- 03幅広いEtherCATスレーブ機器に対応
- 04C/C++用モーション制御ライブラリを提供
- 053CH絶縁デジタル入力(うち1CHは非常停止入力)/3CH絶縁デジタル出力
- 068軸制御時、サーボ更新周期4kHzに対応
- 07トルク/速度制御モードに対応(4kHz、PID制御)
- 08プリフィルタおよび各種ポストフィルタを搭載(ローパス、ハイパス、ノッチ、レゾネータ)
- 09ガントリー制御によるYaw(θ)補正に対応
- 10様々なモーションタイプ補間、Append、Modify、Final Velocity Motion&On the Fly Modification
- 112D/3Dパスモーション
- 12電子カム機能リニア、キュービック補間
- 13補正機能(誤差マッピング)2D/3D位置補正、1Dトルク補正
- 14アナログフィードバック制御に対応
- 15デルタロボット、水平多関節ロボット、垂直多関節ロボットの制御に対応
- 16ユーティリティXMCコンソール(モーションタイプ設定・サーボチューニング用GUI)、XMCスコープ(モーションオシロスコープ/ECAT上の全データをプロット)、ダイレクトメモリアクセスツール(DMA3)、ECAT対応ドライブのセットアップツール(SDO基盤)
仕様
| 制御軸数/接続ノード数 | 最大64軸(座標軸)/最大64ノード |
|---|---|
| サーボ更新周期 | 4kHz(8軸制御時) |
| EtherCAT 通信速度 | 100Mbps(100BASE-TX Full Duplex、IEEE 802.3) |
| EtherCAT ジッタ | 1µs未満 |
| EtherCAT 通信プロファイル | CoE |
| EtherCAT モーションモード | HM、CSP、CSV、CST |
| EtherCAT 通信周期 | 250µs〜2,000µs |
| EtherCAT パラメータ転送 | CoEオブジェクトの読み出し/書き込み |
| EtherCAT ケーブル/コネクタ | ツイストペア CAT5e以上/RJ45 |
| EtherCAT トポロジ/ケーブル長 | ライン、リング/ノード間 最大100m |
| プロセッサ | Quad-core Cortex-A72(ARMv8)1.5GHz |
| 絶縁デジタル入出力 | 入力3CH(うち1CHは非常停止入力)/出力3CH(High Density D-sub 15pin) |
| インターフェース | Ethernet、Modbus、Micro HDMI(4K)、USB 2.0、USB 3.0 |
| 対応OS | Linux Kernel(Ubuntu) |
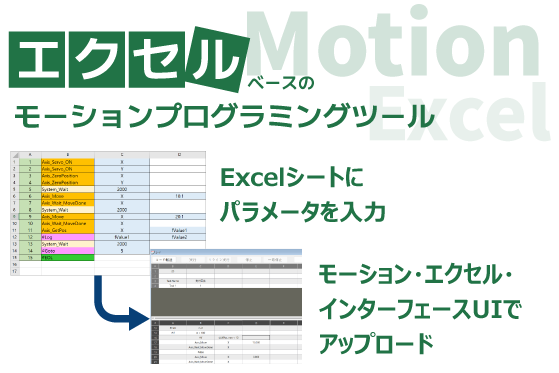
| 対応プログラミング言語 | C/C++、MEI(Motion Excel Interface) |
| 消費電力 | 24V DC、最大1A |
| 外形寸法 | 146mm × 95mm × 32mm(カタログの寸法図より) |
| 使用温度範囲/保存温度範囲 | 0〜50℃/-20〜55℃ |
| 使用湿度範囲 | 30〜80%RH(結露なきこと) |
| 適合規格 | CE、RoHS |